
自動操舵システムの安全対策
農作業における事故の発生率
農作業は専用の機械や特殊な装置を使用するため、危険が伴います。そこで、令和元年から令和3年までに起きた農作業時の事故発生状況を、機械別に以下の表にまとめました。
| 機械/年 | 令和元年 | 令和2年 | 令和3年 |
|---|---|---|---|
| 乗用型トラクター | 80 | 81 | 58 |
| 歩行型トラクター | 22 | 26 | 22 |
| 農用運搬車 | 26 | 15 | 21 |
| 自脱型コンバイン | 9 | 12 | 16 |
| 動力防除機 | 8 | 9 | 16 |
| 動力刈払機 | 7 | 7 | 11 |
| 農用高所作業機 | 0 | 3 | 1 |
| その他 | 32 | 33 | 26 |
| 全体 | 184 | 186 | 171 |
令和元年から令和3年までにおいて大きな変化は見られず、一定数の事故が発生しています。その中でも、機械からの転落や墜落が原因となっているケースが多いようです。
参照元:(pdf)農林水産省(令和3年に発生した農作業死亡事故の概要)
農業機械の⾃動⾛⾏に関する安全性確保ガイドライン
安全性確保ガイドラインの概要
農業機械の操舵システムの普及により、安全確保のためのガイドラインが定められています。ガイドラインは機械の自動走行作業時における安全確保を目的とし、基本的な考えや関係者の役割を明確にしたものです。
また、農業においては機械の自動化が発展途上であるため、安全性確保ガイドラインは必要に応じて変更されていくとのことです。
対象となる農業機械
安全性確保ガイドラインの対象となるロボットと特徴は以下のとおりです。
| ロボット トラクター |
衛生測位情報を利用した自動走行型のトラクター |
|---|---|
| 茶園管理 ロボット |
自動走行型の茶園管理 |
| ロボット田植機 | 衛生測位情報を利用した自動走行型の田植機 |
| ロボット芝刈機 | 衛生測位情報を利用した自動走行型の芝刈機 |
| ロボット 小型汎用台車 |
衛生測位情報を利用した自動走行型小型汎用台車 |
| ロボット コンバイン |
衛生測位情報を利用した自動走行型のコンバイン |
使用者の監視下にあり、無人で自動走行する農業機械が対象となっています。
参照元:(pdf)農林水産省(農業機械の⾃動⾛⾏に関する安全性確保ガイドラインの概要)
関係者の主な役割と順守すべき点
安全性確保ガイドラインでは、農業作業に関わる関係者の役割、遵守すべき点が定められています。
| メーカー |
|
|---|---|
| 導入者 |
|
| 使用者 |
|
このほかに使用すべきエリアで機械を扱う、監視体制が整っているといった使用上の条件が定められています。
参照元:(pdf)農林水産省(農業機械の⾃動⾛⾏に関する安全性確保ガイドラインの概要)
安全性確保ガイドラインが適用される範囲
安全性確保ガイドラインは、自動走行する機械を使用していること、目視可能な場所から作業を実施している場合に適用されます。手動操作を行う場合や、使用者が搭乗した状態で作業を行う場合は、従来の安全確保策が適用されます。
自動操舵システムに組み込まれている安全対策
緊急停止機能
自動操舵システムに組み込まれている安全対策の代表例として、緊急停止機能があります。機械が異常を検出した場合や操作者が危険を感じた場合に、すぐに機械を停止させることができます。
センサー・アラートシステム
機械の周囲を監視し、障害物やほかの危険を検出するためのセンサーが反応すると、危険が検出された場合にアラートが作動するシステムです。
よくある質問
Q. 自動操舵中なら、運転席で別の作業をしてもよいですか?
A.
自動操舵は操舵支援であり、周囲監視を不要にするものではありません。
人、車両、障害物、畦畔などへすぐ対応できるよう、運転に集中できる状態で使うことが基本です。作業効率より安全条件を優先し、圃場境界、道路・人・障害物、視界不良時の中止基準を決めておくことが必要です。自動操舵が継続できる状態でも、オペレーターが周囲を確認できない条件では無理に使用しない判断が重要です。導入後は設定値と作業結果を記録し、作業機や圃場が変わったときに同じ精度を再現できる運用にしておくと安心です。
Q. 圃場から農道へ出るときも自動操舵を使えますか?
A.
公道や農道では圃場内と異なる安全・法的条件があるため、原則として手動操作へ切り替えるなど、メーカーの使用条件に従いましょう。
自動操舵の利用範囲を事前に決めておくことが重要です。自動操舵は運転支援であり、周囲監視や安全確認まで不要になるわけではありません。運転者の監視、境界・障害物の確認、緊急停止・手動復帰の方法、通信断や測位不良時の挙動を作業前に共有し、安全手順を基準に運用しましょう。導入後は設定値と作業結果を記録し、作業機や圃場が変わったときに同じ精度を再現できる運用にしておくと安心です。
Q. 緊急時に自動操舵を解除する方法は、作業者全員が覚えるべきですか?
A.
はい。
手動介入、解除ボタン、主電源など製品ごとの停止方法を確認し、利用者全員が同じ手順で操作できるようにします。繁忙期の臨時作業者にも使用前に説明しましょう。作業効率より安全条件を優先し、圃場境界、道路・人・障害物、視界不良時の中止基準を決めておくことが必要です。自動操舵が継続できる状態でも、オペレーターが周囲を確認できない条件では無理に使用しない判断が重要です。繁忙期の停止を避けるため、販売店の対応時間や手動運転へ戻す手順まで確認しておくと、運用リスクを抑えられます。
Q. 無人化機能がある場合、安全対策は自動操舵と同じですか?
A.
無人・遠隔運転では監視方法や立入管理など、有人の自動操舵より追加の安全対策が必要です。
製品仕様と関連ルールを確認し、単なるハンドル自動化と同じ運用にしないことが重要です。自動操舵は運転支援であり、周囲監視や安全確認まで不要になるわけではありません。運転者の監視、境界・障害物の確認、緊急停止・手動復帰の方法、通信断や測位不良時の挙動を作業前に共有し、安全手順を基準に運用しましょう。導入後は設定値と作業結果を記録し、作業機や圃場が変わったときに同じ精度を再現できる運用にしておくと安心です。
おすすめの
自動操舵システム3選
「広い圃場での作業スピードを向上させたい」「作業計画の管理を効率化したい」「初心者にも操縦を任せたい」といった目的ごとに自動操舵システムを紹介しますので、製品選びの参考にしてください。
ストレスなく作業できる
ALLYNAV
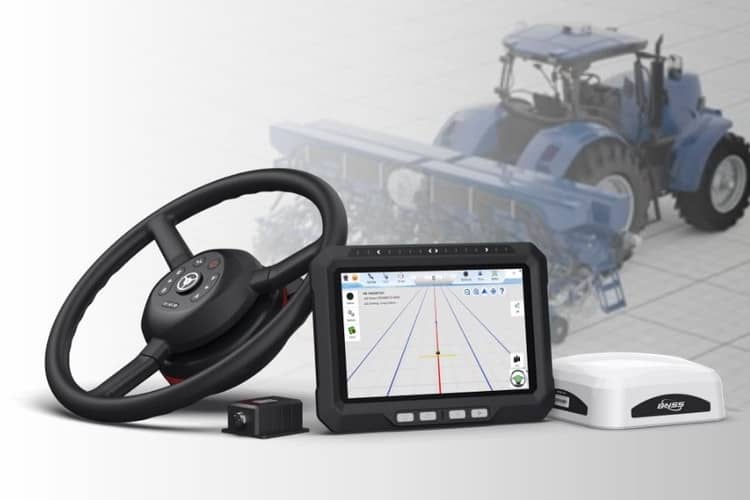
(https://www.rc-AllyNav-AG.com/product_info.php/cPath/1343/products_id/22773)
- 広大な土地で適期作業が遅れる可能性がある
- ガイダンスシステムの画面が停止し、作業が途中で止まる
- 業界トップクラスの35km/hの速度※で、広範囲の作業を迅速に完了。時期を逃せない重要な収穫作業でも、納期遅れのリスクを回避
- 通信が不安定になりがちな防風林や建物近くの圃場でも、ネット環境に依存しない補正情報システムの利用で安定稼働を実現
資材・コストのムダを減らせる
FJDynamics

(https://www.fagcorp.com/product/fjdat2max農機自動操舵システム)
- 作業計画や記録に時間と手間がかかる
- 重複散布などで肥料等の資材を無駄に使っている
- 複数台の農機の状態・作業記録をリアルタイムで可視化。位置情報と作業記録の一元管理により、無駄な作業の改善が進められる
- 肥料の施肥量や機械ごとの作業データを蓄積。データに基づく散布量の自動調整で資材ロスを削減
超初心者でも扱える
トプコン

(https://www.topconpositioning.asia/jp/ja/products/brand/topcon/xc1xr1-xc1plusxr1/)
- 新人指導や設定に時間がかかり、作業準備が進まない
- 経験差で仕上がりにムラが出る
- 登録圃場に到着するだけで、必要なデータを自動表示。新人への複雑な設定指導が不要となり、すぐに作業を始められる
- アシスタントボタンで自動操舵の開始や停止、ライン修正などをワンタッチで操作できる。 熟練度に関わらず操作ミスを防ぎ、安定した作業が可能
※2025年8月29日調査時点。Googleで「自動操舵システム」と検索した結果の100位以内の公式HPの中から、日本国内で公表されているメーカーによる自動操舵システムの14製品の稼働速度を比較した最速値。IMUなどのオプション機能での速度も含む(編集チーム調べ)
機能早見表
|
ALLYNAV
|
FJDynamics
|
トプコン
|
|
|---|---|---|---|
| 製品名 | AllyNav AF305/AF718 自動操舵システム | FJD農機自動操舵システム | XD/AGS-2-SET・AES-35 |
| 初期費用 | 847,000円(税込)~ | 1,045,000円(税込)~ | 記載なし |
| 補正情報精度 | ≤±2.5cm | ≤±2.5cm | ±2~3cm |
| 速度 | 0.1~35km/h※デュアルIMUの場合 | 0.7km~12km/h (オプション:0.1km/h~) |
0.1km/h~25km/h |
|
ALLYNAV
|
FJDynamics
|
トプコン
|
|
|---|---|---|---|
| 対応可能経路 | ターン、直線、カーブ、曲線、Uターン、ピボット、90° | 直線、ピボット、平行カーブ、自動ターンA+ライン | 直進、枕地旋回、0.5m~小旋回性能(オプション) |
| オプション | ・リモコン&ハンドルボタン ・カメラ ・レベリングシステム |
・wifiカメラ ・物理ボタン ・ホール型センサー ・FAG独自RTK基地局 ・Bluetoothボタン |
・ホイールアングルセンサー(低速調整) ・枕地旋回機能 ・可変施肥機(散布マップ作成) ・Xlinks(ISOBUS非対応作業機でも制御可能) |
| ISOBUS対応 | 〇 | 〇 | 〇 |
| アップデート費用 | 無料 | 無料 | 無料 |
| サポート体制 | 連携先の代理店によるチャット・電話などのサポート | チャットサポート・遠隔サポート・訪問サポート | フリーダイヤルコールセンター(平日9時-17時) |
| 保証期間 | 2年保証 | 最大2年保証 ※有償にて5年間延長保証にも対応。 |
1年保証 |
| 導入実績数 | 世界中で累計35万台以上(2025年6月時点)※1 | 世界中で20万台以上 国内で6,500台以上 (2025年6月調査時点)※2 |
記載なし |
※1:参照元:AllynavAG公式HP(https://www.landingpage-synergy.com/Hs7mDRdM/)
※2:参照元:FAG公式HP(https://www.fagcorp.com/voice)